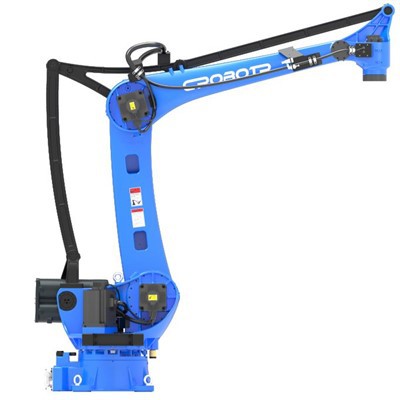
Produktintroduktion
CRP-RH32-130 är en sexaxlig industrirobot designad för materialhanteringsapplikationer, inklusive palletering och lastning och lossning. Med en maximal nyttolast på 130 kg, en maximal räckvidd på 3 255 mm och repeterad positioneringsnoggrannhet på ±0,06 mm, stödjer den materialöverföring mellan arbetsstationer och automatiserad lastarrangemang inom ett definierat arbetsområde.
För palleteringsprojekt beror valet också på arbetsstyckets dimensioner, greppmetod, palllayout, upptagnings- och placeringspositioner och den nödvändiga arbetscykeln.
Nyckelfunktioner
Utökad räckvidd för flexibla celllayouter
Den maximala räckvidden på 3 255 mm ger systemintegratörer mer utrymme när de planerar robotplacering runt transportörer, arbetsstationer och pallplatser. Den faktiska layouten måste kontrolleras mot robotens arbetsområdesritning och foggränser.
130 kg nyttolast för lastval
Den maximala nyttolasten på 130 kg ger en definierad utgångspunkt för val av robot för paket- och materialhanteringsuppgifter. Köpare bör redogöra för hela armens ände verktygsmontering när de kontrollerar den erforderliga nyttolasten.
Sexaxlig rörelse för upphämtning och placering
Sexaxlig artikulation gör att roboten kan justera sin orientering under upptagning, överföring och placering. Detta ger rörelseflexibilitet vid planering av hanteringsbanor runt arbetsstycken och närliggande utrustning.
Tekniska specifikationer
|
Punkt |
Specifikation |
|
Modell |
CRP-RH32-130 |
|
Robottyp |
Vertikal flerledsrobot |
|
Antal axlar |
6 |
|
Maximal nyttolast |
130 kg |
|
Maximal räckvidd |
3,255 mm |
|
Upprepa positioneringsnoggrannhet |
±0,06 mm |
|
Installation |
Golvmonterad |
|
Robot vikt |
1,360 kg |
|
Bullernivå |
<80 dB(A) |
|
Bullermätningsförhållande |
Robot fixerad på plan mark; mätpunkt 4 300 mm från J1 centrum, enligt källdata |
|
Reserverad I/O |
26-stift |
|
Reserverat gasgränssnitt |
2 × φ12 mm |
|
Driftstemperatur |
0–45 grader |
|
Relativ luftfuktighet |
20–80 %, ej kondenserande |
|
Vibrationskrav |
Mindre än 0,5G |
|
Skyddsbetyg |
Robotkropp IP54; handled IP67 |
|
Kontrollskåp |
G15A |
Axelrörelse, hastighet, vridmoment och tröghet
|
Axel |
Rörelseintervall |
Maximal hastighet |
Tillåtet vridmoment |
Tillåten tröghet |
|
A1 |
-180 grader till +180 grader |
105 grader /s |
- |
- |
|
A2 |
-76 grader till +64 grader |
100 grader /s |
- |
- |
|
A3 |
-74 grader till +100 grader |
100 grader /s |
- |
- |
|
A4 |
-200 grader till +200 grader |
170 grader /s |
830 N·m |
85 kg·m² |
|
A5 |
-125 grader till +125 grader |
170 grader /s |
830 N·m |
85 kg·m² |
|
A6 |
-360 grader till +360 grader |
300 grader /s |
442 N·m |
45 kg·m² |
Palleterings- och materialhanteringsapplikationer
CRP-RH32-130 kan övervägas för materialöverföringsuppgifter där den erforderliga belastningen, arbetsräckvidden och robotrörelsen är kompatibla med produktionslayouten.
- Palletering:Överför kartonger, förpackningar eller andra lämpliga arbetsstycken från ett upphämtningsställe till avsedda pallplatser.
- Lastning och lossning:Flytta arbetsstycken mellan produktionsutrustning, transportörer och hanteringsstationer.
- Transfer mellan stationen:Flytta material mellan definierade positioner inom en produktionscell.
- Automatiserat materialflöde:Stödja repetitiva hanteringsuppgifter som en del av en större produktions- eller logistikprocess.
För palletering avgör arbetsstycket och förpackningsdimensioner, pallstorlek, staplingsmönster och greppsätt det praktiska arrangemanget. Robotens maximala räckvidd är en referens för initialt val, inte en garanti för att varje pallposition är tillgänglig från varje monteringsplats.
Installationsgränssnitt och rörelseomfång
Installationsgränssnittsdiagram


Rörelseintervallsdiagram

Palleteringskrav
För att utvärdera roboten för en specifik applikation kan köpare tillhandahålla följande information med sin förfrågan.

|
Information som behövs |
Detaljer att tillhandahålla |
|
Arbetsstycke eller paket |
Mått, vikt, form och förpackningsmaterial |
|
Lastpall |
Pallmått, målstaplingsmönster och maximal stapelhöjd |
|
Gripmetod |
Befintliga gripdetaljer eller det erforderliga sättet att plocka upp arbetsstycket |
|
Upphämtning och placeringspoäng |
Transportörens position, maskinplacering, pallplats och tillgängligt utrymme |
|
Produktionsmål |
Erforderlig produktion per timme eller målcykeltid |
|
Befintlig utrustning |
Transportörer, uppströms eller nedströms maskineri och relevanta kontrollgränssnitt |
Diskutera din palleteringsapplikation
Tillverkning och kvalitetssäkring
CRP:s publicerade tillverkningskapacitet täcker kärnkomponentproduktion, robotmontering, kabelinstallation och testning.
- Kvalitetskontroller:Inkommande materialinspektion, produktionskontroller och kontroller före leverans.
- Robottestning:Upprepa positioneringsnoggrannhet och laststabilitet.
- Palletiseringsprogramvara:CRP erbjuder ett egenutvecklat mjukvarupaket för palletering och har erfarenhet av palleterings-, depalleterings- och sorteringsapplikationer.

MOQ, leverans och eftermarknadssupport
- Minsta orderkvantitet:Standardrobotmodeller har en minsta beställningskvantitet på 1 set.
- Standardmodell leverans:Normalt 2–3 dagar för standardmodeller.
- Skräddarsydda lösningar:Minst 7 dagar kan krävas, beroende på hur komplexa de begärda ändringarna är.
- Robot-kroppsgaranti:2 år enligt CRP:s publicerade eftermarknadspolicy.
- Support efter avslutad behandling:Reparationsstöd i upp till 5 år och ersättningsstöd i upp till 10 år, enligt den publicerade policyn.
Standard leveranstid är inte detsamma som total leveranstid till destinationen. Slutliga leveransarrangemang, transporttid och tillämpliga servicevillkor bör återspeglas i beställningen.

FAQ
F: Kan CRP-RH32-130 hantera olika förpackningsstorlekar på samma palleteringslinje?
S: Olika förpackningsstorlekar kan kräva olika griparrangemang, upptagningspositioner och staplingsmönster. Ange förpackningsmått, vikter och erforderliga pallmönster för att bedöma det avsedda produktsortimentet.
F: Hur kan den förväntade palleteringscykeltiden bedömas?
S: Cykeltiden beror på avståndet från hämtning till placering, rörelsesekvens, grepp- och släpptid, paketarrangemang och säkerhetskrav. Målutgången och hanteringssekvensen ger en utgångspunkt för utvärdering.
F: Kan roboten integreras i en befintlig produktionslinje?
S: Integration beror på tillgängligt utrymme, transportörer och maskinpositioner, kontrollgränssnitt, griputrustning och säkerhetsarrangemang. Tillhandahåll den befintliga linjelayouten och relevanta utrustningsdetaljer för att bedöma integrationskrav.
F: Ingår palleteringsmjukvara med roboten?
S: CRP erbjuder ett egenutvecklat mjukvarupaket för palletering. Bekräfta de inkluderade funktionerna, kontrollerkraven och programvarans omfattning i offerten.
F: Vilken information ska inkluderas när du begär en offert?
S: Inkludera arbetsstyckets vikt och dimensioner, pallstorlek och staplingsmönster, greppmetod, upptagnings- och placeringspositioner, målutmatning och detaljer om befintlig utrustning. Dessa detaljer hjälper CRP att utvärdera den föreslagna hanteringsapplikationen och konfigurationen.
Populära Taggar: automatisk palleteringsrobot för industrifunktion lastning och lossning, Kina automatisk palleteringsrobot för industrifunktion lastning och lossning tillverkare, leverantörer, fabrik