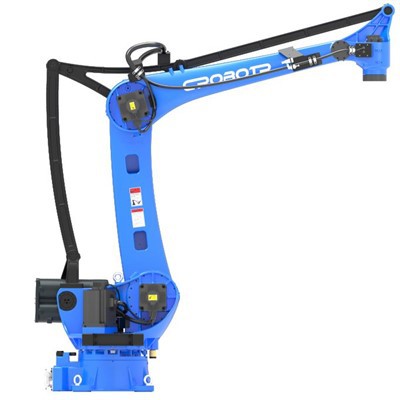
Produktöversikt
CRP-RS06A-06Z20 är en 4-axlig SCARA-robot för automatisk lastning, lossning och överföring av komponenter. Den har en effektiv räckvidd på 600 mm, en märklast på 3 kg och en maximal nyttolast på 6 kg, vilket gör dessa viktiga utgångspunkter när du väljer en robot för kompakta hanteringsstationer.
Roboten stöder installation av bänkskivor och sidoväggar. Dess inbyggda Gigabit-nätverkskabel stöder integration av vision-system, medan det publicerade rörelseomfånget och installationsdimensionerna hjälper utrustningsdesigner att planera robotens position i en produktionscell.
Nyckelfunktioner
Inbyggd Gigabit nätverkskabel
Kabeln integrerad i robotarmen stödjer anslutning till visionsystem och kameror. Detta är relevant för hantering av stationer som använder sikt som en del av komponentpositionering eller identifiering.
Installation av bänkskiva och sidovägg
De två listade installationsalternativen gör att roboten kan övervägas för olika maskin- och arbetsstationslayouter. Kontrollera monteringsmåtten och rörelseomslaget mot det tillgängliga utrymmet innan du slutför celldesignen.
600 mm effektiv räckvidd
Robotens effektiva räckvidd är 600 mm, med ett separat specificerat maximalt säkert rörelseområde på 650 mm. Använd det effektiva räckvidds- och rörelsediagrammet för att bedöma de nödvändiga upptagnings- och placeringspositionerna.
0,36 s Standardcykeltid
Den publicerade standardcykeltiden är 0,36 sekunder. Jämför denna siffra med den nödvändiga hanteringssekvensen och driftsförhållandena när roboten utvärderas för en produktionslinje.
Applikationsscenarier
- Maskinlastning och lossning:Överför delar mellan en maskin och en avsedd lastnings- eller lossningsplats.
- Komponenthantering:Flytta arbetsstycken mellan fixturer eller produktionsstationer.
- Montering och plug-in:Placera komponenter för montering eller införingsprocesser.
- Märkning och testning:Hantera produkter under märkning, testning eller inspektion.
- Låsning och limning:Placera arbetsstycken för fästning eller limapplicering.
Tekniska specifikationer
Allmänna robotspecifikationer
|
Parameter |
Specifikation |
|
Modell |
CRP-RS06A-06Z20 |
|
Armform |
4-axliga horisontella leder |
|
Installationsläge |
Bänkskiva/Sidovägg |
|
Robotens kroppsvikt |
20 kg |
|
Maximalt räckvidd |
600 mm |
|
Standard cykeltid |
0.36 s |
|
Bedömd nyttolast |
3 kg |
|
Maximal nyttolast |
6 kg |
|
Elskåpskonfiguration |
G12 |
Positionering och rörelse
|
Parameter |
Specifikation |
|
Upprepad positioneringsnoggrannhet - J1–J2 |
±0,02 mm |
|
Upprepad positioneringsnoggrannhet - J3 |
±0,01 mm |
|
Upprepad positioneringsnoggrannhet - J4 |
±0,01 grad |
|
Maximalt resande - J1 |
±130 grader |
|
Maximalt resande - J2 |
±150 grader |
|
Maximalt resande - J3 |
200 mm |
|
Maximalt resande - J4 |
±360 grader |
|
Maxhastighet - J1–J2 |
7 700 mm/s |
|
Maxhastighet - J3 |
1 000 mm/s |
|
Maxhastighet - J4 |
2 500 grader /s |
|
Tredje led nedåttryck |
120 N |
Sluteffekt och anslutningar
|
Parameter |
Specifikation |
|
Fjärde axelns klassade tröghetsmoment |
0,01 kg·m² |
|
Fjärde axelns maximala tröghetsmoment |
0,12 kg·m² |
|
Användargränssnitt - Kretsar |
10-stift |
|
Elektrisk/pneumatisk anslutning |
2 × φ8 mm |
|
Ytterligare värde anges i originalspecifikationen |
0.59 MPa |
Driftmiljö
|
Parameter |
Specifikation |
|
Standard omgivningstemperatur |
0–40 grader |
|
Skyddsbetyg |
IP20 |
|
Ursprungsåterställning |
Krävs inte |
|
Installationsmiljö |
Håll borta från brandfarliga eller frätande vätskor och gaser och källor till elektriska störningar |
Mått och arbetsområde
Använd originalritningarna för att granska monteringsutrymme, verktygsåtkomst och de positioner som krävs för lastning och lossning.
Övergripande måttritning

|
Ritningsreferens |
Specifikation |
|
Modellen visas |
CRP-RS06A-06 |
|
Dimension A |
325 mm |
Diagram för rörelseomfång

|
Diagramreferens |
Specifikation |
|
Modell |
CRP-RS06A-06Z20 |
|
B - Maximalt säkert rörelseomfång |
650 mm |
|
C - Effektivt rörelseomfång |
600 mm |
|
D - Upper Arm Range Radie |
325 mm |
|
E - Maximal kvadratisk matrisstorlek |
500–700 mm |
|
F - Stor rektangulär matrisstorlek |
325–385 mm |
|
G - Säkert avstånd från basen |
160 mm |
Applikationskrav och anpassning
För ett lastnings- och lossningsprojekt är det huvudsakliga övervägandet om robotens räckvidd, verktyg och gränssnitt matchar den faktiska maskinlayouten och hanteringssekvensen.
- Arbetsstycke och gripare:Ange arbetsstyckets dimensioner och vikt, greppmetod och total effektbelastning. Kontrollera nyttolasten och tröghetsgränserna för fjärde axeln tillsammans.
- Upphämtnings- och placeringspositioner:Dela positionerna för maskinen, fixturen och överföringspunkterna. Använd 600 mm effektiv räckvidd och rörelsediagram för preliminär layoutgranskning.
- Vision-systemintegration:Roboten har en inbyggd Gigabit nätverkskabel. Specificera kamerasystemet och nödvändiga anslutningar så att kompatibiliteten kan bedömas.
- Elektriska och pneumatiska anslutningar:De publicerade specifikationerna visar ett 10-stifts gränssnitt och två φ8 mm anslutningar. Bekräfta att dessa matchar den föreslagna griparen och kringutrustningen.
- Installation och kontroller:Ange bänkskiva eller sidoväggsmontering, tillgängligt installationsutrymme och de styrsignaler som krävs för att koordinera roboten med omgivande utrustning.
Diskutera din laddnings- och avlastningsapplikation
Tillverkning och kvalitet
CRP:s publicerade företagsinformation beskriver en tillverkningsanläggning på mer än 30 000 m² och en årlig produktionskapacitet på 30 000 robotuppsättningar. Dess tillverkningsaktiviteter inkluderar kärnkomponentproduktion, robotmontering, installation av robotförband och testning.
Företagets publicerade kvalitetsprocedurer inkluderar komponent- och dimensionsinspektion, kontroll av upprepad positionering och stabilitetstestning av lastdrift. Om din upphandlingsprocess kräver specifika acceptanskriterier eller inspektionsdokument, bekräfta dokumentationen som är tillgänglig för denna modell med CRP.
FAQ
F: Inkluderar den maximala nyttolasten på 6 kg gripdonet?
S: Den tekniska tabellen listar en märklast på 3 kg och en maximal nyttolast på 6 kg. När du utvärderar en applikation, ta hänsyn till den fullständiga lasten som bärs av roboten, inklusive arbetsstycket och sluteffektorn, och kontrollera tröghetsgränserna för fjärde axeln.
F: Är det maximala räckvidden för säker rörelse detsamma som den effektiva räckvidden?
S: Nej. De publicerade värdena är 650 mm för det maximala säkra rörelseomfånget och 600 mm för det effektiva rörelseomfånget. Se rörelsediagrammet när du kontrollerar upptagnings- och placeringspositioner och spelrum runt närliggande utrustning.
F: Kan roboten arbeta med ett befintligt visionsystem eller PLC?
S: Den inbyggda Gigabit-nätverkskabeln stöder integration av vision-system, och specifikationerna visar ett 10-stifts gränssnitt. Kompatibilitet med en viss kamera, PLC eller maskinstyrningssystem beror på nödvändig kommunikation och I/O-arrangemang. Ange relevanta gränssnittsdetaljer för granskning innan du bekräftar systemdesignen.
Populära Taggar: lastnings- och lossningshanteringsrobot, Kina lastnings- och lossningshanteringsrobottillverkare, leverantörer, fabrik